Kontaktivaba tuvastustehnoloogia juhib tööstusautomaatika uuendamist
Aruka tootmise, automatiseeritud tootmisliini ja tööstusroboti väljatöötamisega on täpsed, kiired ja stabiilsed objektide tuvastamise meetodid muutunud kaasaegse tööstusliku juhtimissüsteemi oluliseks komponendiks. Traditsioonilised mehaanilised piirlülitid nõuavad otsest kontakti sihtobjektiga; Pikaajaline-kasutus põhjustab sageli kulumist, mõõtmisvigu ja suurenenud hoolduskulusid. Seevastu induktiivsetel lähedusanduri lülititel on kontaktivaba -tuvastus, kõrge töökindlus ja kohanemisvõime tööstuskeskkonnaga. Neid kasutatakse laialdaselt masinates, pakkimisliinides, autotööstuses, CNC-töötluses, elektriseadmetes ja muudes tööstusharudes.
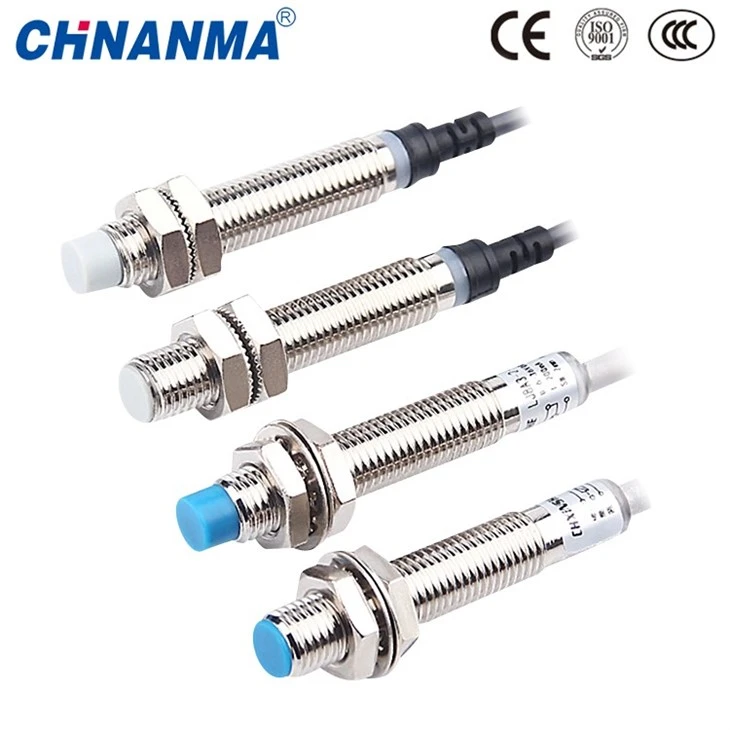
Induktiivseid lähedusanduri lüliteid kasutatakse peamiselt metallesemete asukoha, kauguse või olemasolu tuvastamiseks. Selle asemel, et sihtmärkide tuvastamisel tugineda nägemisele, rõhule või mehaanilisele kontaktile, kasutavad nad elektromagnetilise induktsiooni põhimõtteid. Tuvastades muutusi metallesemetes, kui need sisenevad magnetvälja, tekitavad nad kiire lülitussignaali väljundi.

I. Mis on induktsioon-lähedusanduri lüliti?
Induktiivne lähedusanduri lüliti on elektrooniline tuvastusseade, mis tuvastab metallist sihtmärke elektromagnetilise induktsiooni abil. See suudab kindlaks teha, kas metallese on saavutanud ettenähtud tuvastusvahemiku ilma sellega füüsilise kontaktita, ja teisendada tulemused elektrisignaali väljundiks.
Erinevalt tavalistest mehaanilistest lülititest ei liiguta induktiivsed lähedusandurid kontakte ega allu seetõttu sagedastest toimingutest põhjustatud mehaanilisele kulumisele. Lisaks, kuna tuvastamisprotsess ei nõua otsest kokkupuudet toorikuga, on löögi või kahjustuse oht seadme töötamise ajal minimaalne.
Induktiivsed lähedusandurid koosnevad tavaliselt järgmistest põhikomponentidest:
1.Ostsillaatoriahel
Ostsillaatoriahel on tuvastussignaali tekitamiseks põhimoodul. Elektrifitseerimisel toodab sisemine mähis kõrge-sagedusega vahelduvvoolu, mis loob vahelduva magnetvälja.
2.Tuvastamismähis
Detekteerimismähis paigaldatakse tavaliselt anduri tuvastuspinna lähedale, et tekitada ja tuvastada muutusi elektromagnetväljades. Kui metallese siseneb tuvastustsooni, muutub elektromagnetiline olek mähise ümber.
3. Signaalitöötlusahel
Signaalitöötlusahel analüüsib võnke amplituudi, et teha kindlaks metallist sihtmärkide olemasolu. Juhtsignaal saadetakse väljundklemmile, kui määratud tingimust rahuldav muudatus on 4. Väljundmoodul
Väljundmoodulid kasutavad tavaliselt PNP- või NPN-transistori väljundeid, et ühendada PLC-ga, kontrollerite või automaatikaseadmetega seadme juhtimiseks.
II. Induktiivse lähedusanduri abil metallesemete tuvastamise põhiprintsiibid
Induktiivsed lähedusandurid tuginevad metallesemete tuvastamiseks "elektromagnetilisele induktsioonile" ja "pöörisvooluefektile".
Konkreetsed tööprotsessid võib kokku võtta järgmiselt:
Andurid tekitavad magnetvälju → Magnetvälja energiatarbimise signaali väljund.
Protsess on järgmine:
1. Andurid genereerivad kõrge sagedusega{1}} vahelduvaid magnetvälju
Kui see on aktiveeritud, käivitab sisemine ostsillaator tuvastusmähise, tekitades kõrge sagedusega{0}}vahelduva magnetvälja. See magnetväli kiirgab anduri tundlikust näost, luues tuvastustsooni.
Kui läheduses pole metallobjekti, on võnkeahel stabiilne ja andur ei väljasta tuvastussignaali.
2. Metallobjekt siseneb tuvastustsooni
Kui andurile läheneb juhtiv metallobjekt (nt raud, roostevaba teras, vask või alumiinium), mõjutab see vahelduvat magnetvälja.
Elektromagnetilise induktsiooni järgi tekib metalli sees ringvool, mida nimetatakse pööriseks.
Need pöörisvoolud tekitavad vastassuunalisi magnetvälju, neutraliseerides tõhusalt anduri tekitatud esialgse magnetvälja.
3. Keerised vähendavad võnkeenergiat
Kui metall neelab osa elektromagnetilisest energiast, suureneb energiakadu anduri võnkeahelas, mis põhjustab võnkeamplituudi vähenemise.
Mida lähemal on metall andurile, seda tugevamad on pöörisvoolud ja seda suurem on energiakadu.
Sisemine tuvastusahel jälgib neid võnkumisi pidevalt; kui muudatused jõuavad etteantud läveni, määrab andur "metallist sihtmärgi" olemasolu.
4. Väljundlüliti signaal
Pärast signaali töötlemist muudab andur oma väljundolekut-näiteks:
Metal{0}}vaba Sihtmärk: VÄLJAS väljund;
Metallica tuvastusvahemikus: väljund avatud.
See signaal võib seadmete töö juhtimiseks otseselt juhtida releed, solenoidventiile, PLC sisendit või automaatika juhtimissüsteeme.
III. Miks tuvastavad induktiivsed lähedusandurid ainult metalli?
Paljud kasutajad imestavad: kuidas saavad induktiivsed lähedusandurid tuvastada terast, kuid mitte plastikut, klaasi või puitu? Põhjus peitub peamiselt tuvastamispõhimõtete erinevuses.
Induktiivsed andurid toetuvad pöörisvoolude tekitamisele juhtivates materjalides; metallidel on kõrge elektrijuhtivus, mis võimaldab neil vahelduvates magnetväljades tekitada olulisi induktiivvoolusid.
Näiteks:
Mustmetallid (nt raud, roostevaba teras)
Neil on tugev elektromagnetiline reaktsioon ja need tekitavad selgeid keerise, mis viib pikema tuvastamisvahemikuni.
Värvilised metallid (nt alumiinium, vask)
Kuigi tuvastatav, võib materjali magnetiliste omaduste tõttu tuvastusvahemikku mõjutada.
Plastik, kumm, klaas
Need materjalid ei tekita efektiivseid pöörisvoolusid ega põhjusta olulisi muutusi elektromagnetväljades, mistõttu andurid ei suuda neid tuvastada.
See on peamine erinevus induktiivsete lähedusandurite ja mahtuvuslike lähedusandurite vahel. Mahtuvuslikud andurid suudavad tuvastada mittemetallilisi materjale, samas kui induktiivsed andurid on mõeldud peamiselt metallide tuvastamiseks.
IV. SISSEJUHATUS Induktiivsete lähedusandurite tuvastusvahemikku mõjutavad tegurid
Praktilistes tööstuslikes rakendustes ei ole anduri tuvastamise ulatus fikseeritud ja seda mõjutavad mitmed tegurid.
1. Metallmaterjali tüüp
Erinevatel metallidel on erinev elektrijuhtivus ja magnetism, mis mõjutab pöörisvoolude tugevust.
Üldiselt:
Raudmaterjalid võimaldavad pikemat tuvastamisulatust;
Roostevaba teras annab veidi väiksema tuvastusvahemiku;
Materjalid, nagu alumiinium ja vask, võivad vajada spetsiaalseid andureid.
2. Metallist sihtmärgi suurus
Mida suurem on sihtobjekt, seda suurem on interaktsiooniala magnetväljaga, mis tekitab tugevamad pöörisvoolud, muutes tuvastamise stabiilsemaks.
Kui metallist sihtmärk on liiga väike, võib tuvastusulatus kitseneda.
3. Anduri kinnitusviis
Paigalduskaugus, ümbritsev metallkonstruktsioon, paigalduskeskkond ja nii edasi mõjutavad tuvastamise täpsust.
Suurte metallosade olemasolu anduri läheduses võib põhjustada valetuvastuse, mistõttu tuleb tuvastustsoon paigaldamise ajal hoolikalt planeerida.
4. Töökeskkond
Tööstusobjektidel võib esineda järgmist:
Naftareostus;
tolm;
Niiskus/aur;
Vibratsioon.
Induktiivseid lähedusandureid iseloomustab õhukindel disain, mis ei sõltu optilistest tingimustest ja tagab suurepärase stabiilsuse karmides tööstuskeskkondades.
V. Induktiivsete lähedusandurite peamised tööstuslikud rakendused
induktiivseid lähedusandureid on laialdaselt kasutatud erinevates tööstusharudes tänu nende kiirele reageerimisajale, pikale tööeale ja tugevale -ummistusvastasele võimele.
1. Automatiseeritud tootmisliinid
Kasutatakse tooriku olemasolu tuvastamiseks, robotkäe asukoha määramiseks, konveieriseadmete asukoha määramiseks jne. CNC-töötlusseadmed
CNC-tööpinkides kasutatakse neid tööriista asukoha, tooriku kinnitusoleku ja mehaanilise liikumise positsiooni tuvastamiseks.
3. Pakkimismasinad
Pakkimisseadmed nõuavad toote asukohtade kiiret{0}}testimist, näiteks:
Kottide paigutamine;
a) riistvaraosade loendamine;
Konveieriliini tuvastamine.
4. Autode tootmine
Induktiivseid andureid kasutatakse laialdaselt autode tootmisliinidel, et tuvastada:
Komponentide positsioonid;
Peaassamblee staatus;
Roboti liikumise tagasiside.
V. Elektri- ja mehaanilised seadmed
Seadmetes, nagu ventiilid, silindrid ja ülekandemehhanismid, kasutatakse neid liikuvate osade asukoha ja oleku tuvastamiseks.
KKK
1. küsimus: Milliseid metalle saab tuvastada induktiivsete lähedusandurite abil?
Induktiivsed lähedusandurid tuvastavad peamiselt juhtivaid metalle, nagu raud, teras, roostevaba teras, alumiinium ja vask; tundlikkuse kaugus võib aga olenevalt metallitüübist erineda
Q2: Kas induktiivsed lähedusandurid suudavad tuvastada plasti?
Ei. Induktiivsed andurid loovad metallilise pöörisvoolu; mittemetallilised materjalid, nagu plast, klaas ja puit, ei anna tõhusat tuvastussignaali.
K3: Mis on induktiivse lähedusanduri tuvastuskaugus?
Tüüpilised tuvastuskaugused ulatuvad mõnest millimeetrist kümnete millimeetriteni, olenevalt anduri mudelist, mähise suurusest ja sihtmaterjalist.